

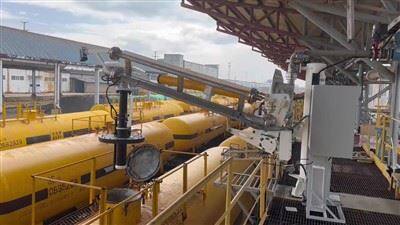
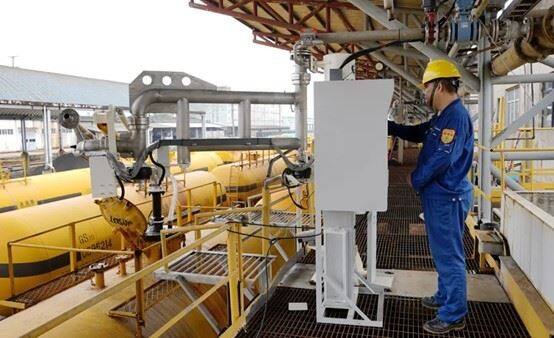
Braç de càrrega de vagons totalment automàtic
Aquest sistema és una solució d'ompliment intel·ligent per a una gestió intel·ligent, la primera d'aquest tipus a la Xina i el model pioner de la indústria. Aborda amb eficàcia els reptes-de llarga durada del sector domèstic i omple el buit en l'automatització i la intel·ligència de l'ompliment de líquids no-volàtils.
El sistema integra visió artificial, sistemes de control avançats i programari d'informació de suport, i s'aplica principalment a les operacions de braç de càrrega obert-superior. Millora significativament el nivell d'intel·ligència en els processos d'ompliment del braç de càrrega empresarial.
Instruccions de funcionament del braç de càrrega automàtica
El conductor condueix el vehicle a la zona de càrrega i espera que el sistema s'aturi.
El conductor introdueix la clau al controlador, connecta la pinça de presa de terra i col·loca els calços de les rodes.
Aneu a l'àrea d'escaneig de targetes IC i escanegeu per obtenir l'autorització de càrrega.
Premeu el botó d'inici -, el braç de càrrega s'alinea automàticament i comença a carregar-se.
Un cop finalitzada la càrrega, el braç de càrrega es retrau automàticament.
El conductor restaura la pinça de presa de terra i els calços de les rodes, recupera la clau i engega el vehicle.
S'ha completat la càrrega.
Procés de posicionament automàtic
- El camió cisterna entra a la zona de càrrega.
- La càmera captura imatges i llegeix les coordenades de la boca.
- El programari de fons calcula la distància de moviment.
- El sistema servo fa moure el braç de càrrega.
- El braç de càrrega arriba a les coordenades preestablertes i s'insereix a la boca.
- S'ha completat el posicionament i comença la càrrega.

Punts de dolor del mode de funcionament tradicional
- Actualment, la majoria de les plantes depenen dels operadors que comproven visualment el nivell de líquid dins del camió cisterna per determinar si està ple. Aquest mètode té grans errors.
- Els operaris introdueixen manualment el braç de càrrega a la boca del camió cisterna. El treball requereix una intensa feina-, es realitza en una plataforma alta (generalment a més de 5 metres sobre el sòl) i inclou productes químics perillosos que són altament corrosius i tòxics. Això comporta riscos significatius per a la seguretat i qualsevol mal maneig pot provocar lesions greus o víctimes mortals.
- La manca de descàrrega d'electricitat estàtica augmenta el risc d'incendi.
- La càrrega manual és difícil, amb una gran complexitat operativa i risc d'ompliment excessiu que provoca contaminació ambiental.
- Els volums d'ompliment inexactes dificulten la supervisió i la regulació.
- Condicions de treball perilloses (plataformes altes i productes químics perillosos) sense protecció de seguretat fiable.
- La mesura visual de la quantitat comporta una baixa eficiència, una alta taxa d'error i una gran càrrega de treball.
- L'operació d'un -braç té com a resultat una baixa eficiència i un alt cost.
Avantatges del sistema
- Aconsegueix una-automatització completa del procés de pesatge i càrrega mitjançant control remot, reduint la intensitat de la mà d'obra alhora que millora l'eficiència i la precisió.
- Presenta la primera aplicació domèstica de la indústria de la tecnologia del sistema de visió artificial + control, substituint el control manual per inserir el braç de càrrega al dipòsit i millorar significativament l'eficiència del posicionament.
- Utilitza l'anàlisi de vídeo d'IA per controlar l'estat del vehicle i del personal al lloc de càrrega, proporcionant protecció de seguretat-en temps real durant el procés de càrrega.
- Admet la integració amb sistemes de bàscula i sistemes d'impressió de terminals d'inspecció de qualitat, permetent l'intercanvi de dades sense problemes i eliminant les sitges de dades.

Especificacions dels equips
|
Item |
Especificació |
|
Nom de l'equip |
Braç de càrrega intel·ligent |
|
Model |
TL1303V9 |
|
Diàmetre del braç de càrrega |
DN50-DN150 |
|
Material |
Acer al carboni, 304, 316L |
|
Temps de posicionament |
30 segons |
|
Tipus de moviment |
XYZ control independent de tres-eixos, moviment independent |
|
Distància des de la vora de la plataforma (direcció de l'amplada) |
2000 mm |
|
Alçada de la plataforma |
2850 mm |
|
Interval de moviment del braç de càrrega (paral·lel a la plataforma) |
1200 mm |
|
Interval de moviment del braç de càrrega (vertical a plataforma) |
1000 mm |
|
Mode de funcionament |
Automàtic |
|
Font d'alimentació |
Servomotor |
|
Alineació amb l'obertura del tanc |
Automàtic |
|
Alçada d'instal·lació del braç de càrrega |
Per sobre de la superfície de referència |
|
Mètode de control |
Controlador de moviment, controlador lògic programable (PLC) |
|
Mètode de comunicació |
TCP/IP, RS485, amb capacitat de càrrega de senyal |
Aplicacions del sistema
|
Sistema de posicionament automàtic |
En integrar la visió artificial, la comunicació informàtica superior-inferior i les tecnologies del sistema de control, el sistema estableix un model de moviment del braç de càrrega i un algorisme de posicionament-de reconeixement. Substitueix l'operació manual per aconseguir una càrrega intel·ligent d'un-clic. |
|
Sistema automàtic d'escotilla de camions cisterna |
Basat en la interacció del senyal entre el mecanisme de l'escotilla i la plataforma de posicionament automàtica, el sistema permet l'obertura i el tancament automàtic de les escotilles dels camions cisterna, substituint l'operació manual a la part superior del dipòsit. |
|
Sistema automàtic de recuperació de líquids residuals |
Un cop finalitzada la càrrega, el sistema recupera automàticament el medi residual al braç de càrrega, evitant la contaminació ambiental i substituint el mètode tradicional de tambor manual. |
|
Sistema de càrrega quantitativa |
Basat en el sistema de control i en els instruments{0}}del lloc, el sistema supervisa amb precisió el volum de càrrega durant el procés d'ompliment i proporciona enclavaments de seguretat múltiples i fiables, aconseguint una càrrega quantitativa automatitzada. |
|
Sistema de pesatge de bàscula de camions sense vigilància |
Utilitzant el reconeixement de matrícules per obtenir informació de comandes, sensors d'infrarojos per prevenir el frau a la bàscula de vehicles, la vigilància de vídeo-en temps real i les alertes d'emissió de veu, el sistema permet operacions de pesatge remotes, ràpides i precises totalment desateses. |
Adaptabilitat del sistema
El sistema està dissenyat principalment per a escenaris que utilitzen braços de càrrega oberts-superiors en indústries com ara refineries locals, àcid sulfúric i clor-àlcali. Cada subsistema es pot vendre de manera modular o com una solució completa de procés-complet, i també s'admet el desenvolupament personalitzat per satisfer els requisits específics del client al lloc-.


